



Gantry Sistemi Nedir ve Temel Bileşenleri Nelerdir?
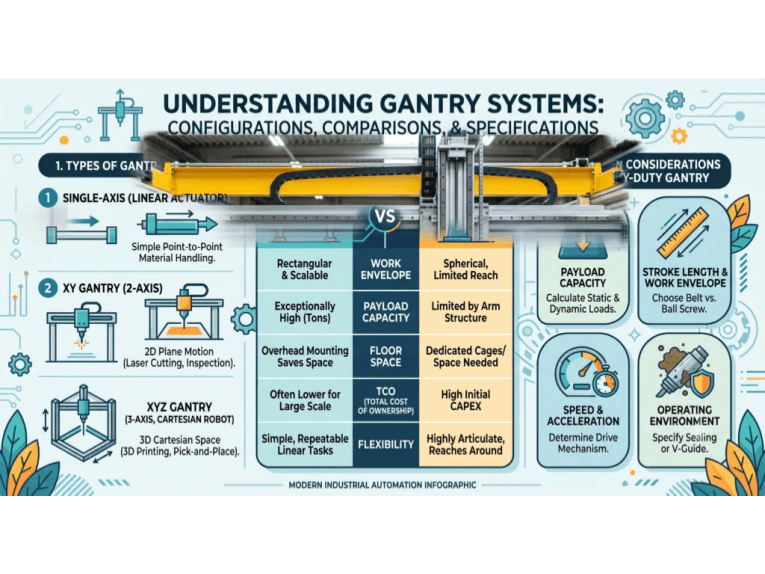
Bir portal sistemi, temelde geniş bir çalışma alanında aletleri veya yükleri yüksek hassasiyetle hareket ettiren çok eksenli mekanik bir çerçeveye sahip bir Kartezyen robottur. Başlıca bileşenleri arasında rijit doğrusal raylar ve çerçeveler, düzgün hareket için yataklar veya kızaklar, hareket için motorlar ve tahrik mekanizmaları ile yazılım ve donanım kontrol sistemleri bulunur.
Portal sistemleri, ağır otomasyon ve hassas mühendislik faaliyetlerinde, örneğin ağır parçaların taşınmasında, 3 boyutlu baskıda katman katman taşımada veya mikrometre aralığında baskı yapmada kullanışlıdır. Robotik kollardan farklı olarak, bıçak tahrikli araçlar çok daha karmaşık endüstriyel işlere olanak tanır. Doğrusal, bilgisayar kontrollü, yönlendirilmiş ortamlarda çalışabilme yetenekleri, son derece yüksek doğruluk, geniş çalışma alanı kullanılabilirliği ve önemli yük taşıma kapasitesi sağlar. Bu nedenle, otomotivden elektroniğe kadar çeşitli sektörlerde gereklidirler.
Gantry Sistemlerinin Teorik Kavramları
Gantry sistemleri, nesneleri veya aletleri dik yönlerde hareket ettirmek için tasarlanmış doğrusal robotik platformların bir biçimidir. Bir çalışma alanını kapsayan bir üst çerçeve veya köprüden ve bir veya daha fazla eksen boyunca hareket eden bir taşıyıcıdan (veya arabadan) oluşurlar. Bu yapılandırma, esasen çalışma alanı içindeki herhangi bir XYZ koordinatında bir yükü konumlandırabilen bir Kartezyen koordinat robotudur. Bu tasarım nedeniyle, gantry robotlarına bazen basitçe Kartezyen robotlar veya doğrusal robotlar denir.
1. Otomasyondaki Rolü
Portal sistemleri, alma-yerleştirme, montaj ve denetim gibi otomatikleştirilmiş görevler için güvenilir ve tekrarlanabilir konumlandırma sağlayarak insan yorgunluğunu azaltır ve tutarlılığı artırır. Geniş çalışma alanları ve yüksek yük kapasiteleri, tüm montaj hatlarına hizmet verebilmelerini ve büyük ölçekli operasyonlarda geleneksel robot kollarını geride bırakmalarını sağlar. Hızları ve hassasiyetleri nedeniyle geniş kapsamlı otomasyon görevleri için idealdirler.
2. Hassas Mühendislikteki Rolü
Portal sistemleri, rijit doğrusal hareketleri sayesinde hassas mühendislikte üstün performans gösterir ve elektronik ve yarı iletken üretiminde kritik öneme sahip mikrometre düzeyinde doğruluk sağlar. Bu doğruluk, CNC işleme, 3D baskı ve metroloji gibi hassas konumlandırmanın kalite ve güvenilirlik açısından son derece önemli olduğu görevler için hayati öneme sahiptir.
3. Eklemli Robotlarla Karşılaştırma
Bir diğer teorik yön ise, eklemli robotlara kıyasla kinematik farklılıklarıdır. Doğrusal eksenlere sahip portal robotlar, karmaşık döner eklem hareketlerine sahip 6 eksenli robot kollarına kıyasla daha basit kinematik sunar. Bu da özellikle düz veya düzlemsel hareketler için daha kolay programlama ve kontrol sağlar. Portalların kısıtlı doğrusal hareketi ayrıca, esneme ve boşluktan kaynaklanan hataları azaltarak doğal bir tekrarlanabilirlik sağlar.
Portal Sistemlerinin Temel Bileşenleri ve Mekaniği
Portal sistemlerinin performanslarını nasıl elde ettiklerini anlamak için, temel bileşenlerini ve mekaniklerini inceleyelim. Bir portalın tasarımı modülerdir ve birlikte çalışan birkaç önemli alt sistemden oluşur:
1. Doğrusal Çerçeve ve Raylar
Portal robotun omurgasını oluşturan doğrusal raylar, hareketli elemanların üzerinde hareket ettiği yolları sağlar. Genellikle sertleştirilmiş çelik veya alüminyumdan yapılmış, sürtünmeyi ve sapmayı en aza indirgemek için hassas bir şekilde işlenmiş uzun, düz raylardır.
Yaygın ray tasarımları arasında profil raylar (uygun yatak bloklarına sahip dikdörtgen kesitli raylar) ve yuvarlak şaftlı raylar bulunur.
- Profilli lineer raylar, işlenmiş raylar ve bilyalı rulmanlar kullanarak yüksek hassasiyet ve yük taşıma kapasitesi sunar.
- Yuvarlak raylar daha basittir ve genellikle daha hafif yükler için kullanılır.
Bazı vinç sistemlerinde, dengeyi artırmak için bir eksen boyunca iki paralel ray kullanılır (örneğin, bir köprüyü destekleyen çift X eksenli raylar). Bu raylar, hareket yolunu belirledikleri için sağlam ve mükemmel bir şekilde düz hizalanmış olmalıdır. Raylardaki herhangi bir sapma, doğrudan konumlandırma hatalarına yol açacaktır.
2. Çerçeve ve Portal Köprü
Çerçeve, rayları ve diğer bileşenleri tutan yapısal iskelettir. Birçok portal sisteminde, iki yan destek arasında uzanan bir köprü veya portal kirişi bulunur (portal vinç benzetmesinde olduğu gibi). Bu köprü, Y ekseni ve Z ekseni bileşenlerini taşır.
Gerçek bir portal sisteminde, köprünün her iki ucu da desteklenir ve X ekseni rayları boyunca hareket eder. Bu çift destekli tasarım, rijitliği artırır ve sarkma olmadan daha ağır yüklerin taşınmasına ve daha uzun mesafelerin kat edilmesine olanak tanır.
Çerçeveler genellikle sağlam ve titreşime dayanıklı bir taban sağlamak için çelik veya alüminyum profillerden yapılır. Mekanik yapı, yalnızca yüklerin statik ağırlığına değil, aynı zamanda ivmelenme ve yavaşlamadan kaynaklanan dinamik kuvvetlere de dayanmalıdır.
3. Yataklar ve Lineer Kızaklar
Raylar üzerine monte edilmiş yatak blokları veya doğrusal kızaklar, portalın hareketli parçalarının sorunsuz bir şekilde kaymasını sağlar. Bu yataklar, sabit raylar ile hareketli taşıyıcı arasındaki sürtünmeyi en aza indirir. Birkaç yaygın türü vardır:
- Devirdaim Bilyalı Rulmanlar:Düşük sürtünmeli, yüksek hassasiyetli ve yük taşıma kapasiteli; hassas portal sistemlerinde düzgün ve doğru hareket için idealdir.
- Rulmanlar:Yüksek yük taşıma kapasitesi ve rijitlik; artırılmış temas yüzeyleri sayesinde ağır hizmet uygulamaları için uygundur.
- Düz Kayar Yataklar:Düşük maliyetli, kire karşı dayanıklı ve kendinden yağlamalı; yüksek sürtünme nedeniyle düşük hızlı, düşük hassasiyetli portal sistemlerinde kullanılır.
Doğru rulman seçimi çok önemlidir. Rulman blokları sadece yükü değil, aynı zamanda ivme kuvvetlerini de (ki bu kuvvetler yük ağırlığının birçok katı olabilir) desteklemelidir. Ayrıca hizalamayı da korumalıdırlar; kötü hizalama sıkışmaya veya düzensiz aşınmaya neden olabilir.
4. Aktüatörler: Motorlar ve Tahrik Mekanizmaları
Portal sisteminin her eksenindeki hareket, bir aktüatör tarafından sağlanır. Motor ve tahrik mekanizmasının seçimi, sistemin hızı, kuvveti ve hassasiyetini doğrudan etkiler.
- Adım Motorları:3D yazıcılar ve kendin yap CNC makineleri gibi maliyet hassasiyeti yüksek uygulamalarda yaygındır. Step motorlar, açık döngülü konum kontrolüne olanak tanıyan, belirli adımlarla dönerler. Düşük hızlarda basit ve hassas olsalar da, yüksek yükler altında senkronizasyonlarını kaybedebilirler.
- Servo Motorlar:Hızlı ve hassas hareket gerektiren yüksek performanslı portal sistemlerinde kullanılırlar. Enkoderler ve kapalı devre kontrolörlerle birlikte kullanıldıklarında gerçek zamanlı geri bildirim ve hata düzeltmesi sağlarlar. Özellikle değişken yüklerle çalışan, yüksek verimlilik ve hassasiyet gerektiren endüstriyel robotlar için idealdirler.
- Lineer Motorlar:Gelişmiş portal sistemlerinde bulunan bu motorlar, mekanik aktarımları ortadan kaldırarak doğrudan doğrusal hareket sağlarlar. Geri tepme olmaması sayesinde düzgün hareket, yüksek hız ve olağanüstü hassasiyet sunarlar. Doğrusal motorlar, aşırı hassasiyetin çok önemli olduğu yarı iletken üretimi gibi üst düzey uygulamalarda kullanılır.
5. Tahrik Mekaniği
Motorun dönüşünün genellikle doğrusal harekete dönüştürülmesi gerekir. Yaygın mekanizmalar şunlardır:
- Bilyalı Vidalı Tahrik Sistemleri:Motorla tahrik edilen bilyalı vidalar, dönme hareketini doğrusal kızak hareketine dönüştürerek, takım tezgahları gibi uygulamalar için gerekli olan yüksek hassasiyet ve itme gücü sunar. Özellikle önceden yüklenmiş somunlarla minimum boşluk payı, mikron seviyesinde tekrarlanabilirlik sağlar. Bununla birlikte, sarkmayı önlemek için uzunluk kısıtlamaları ve uzun eksenlerde daha düşük hızlar sınırlama oluşturmaktadır.
- Kayış Tahrik Sistemleri:Motor tahrikli dişli kayış kullanan kayış tahrik sistemleri, ambalajlama ve geniş alanlı 3D yazıcılarda yaygın olarak kullanılan uzun mesafeli ve yüksek hızlara olanak tanır; ancak esneklik nedeniyle konumlandırma doğruluğu daha düşüktür ve hafif ila orta yükler için en uygundur.
- Dişli ve Kremayer Tahrik Sistemleri:Motor tahrikli bir pinyonun doğrusal bir kremayere geçmesiyle çalışan kremayer ve pinyon tahrik sistemleri, ağır yükleri ve sınırsız uzunlukları işleyebilir; büyük CNC yönlendiriciler için uygundur ve olası boşluğa rağmen yüksek kaliteli bileşenlerle iyi bir hassasiyet sunar.
6. Kontrol Sistemleri ve Yazılımları
Portal sisteminin "beyni", genellikle hareket planlama ve koordinasyonunu sağlayan yazılımla birleştirilmiş bir hareket kontrolcüsü veya PLC (Programlanabilir Mantık Kontrolcüsü) olan kontrol sistemidir. Kontrol sistemi, istenen pozisyonları okur ve tüm eksenler boyunca düzgün ve koordineli hareket sağlamak için motorlara komutlar gönderir (ve varsa enkoderlerden gelen geri bildirimleri izler).
Portal kontrolünün temel unsurları şunlardır:
- Hareket Kontrol Cihazı / PLC:Bu donanım, çok eksenli hareketleri koordine eder. Gelişmiş sistemlerde, özel bir hareket kontrolörü veya hareket kontrol fonksiyonlarına sahip bir endüstriyel PLC, motor yörüngelerini hesaplar. Örneğin, diyagonal bir çizgi çizmek için X ve Y eksenlerinin aynı anda hareket etmesi gerekiyorsa, doğru göreceli hızlarda hareket etmelerini sağlar.
- Geri Besleme Sensörleri:Motorlardaki enkoderler (veya eksenlerdeki doğrusal ölçekler), komut edilen konum ile gerçek konum arasındaki herhangi bir hatayı düzeltmek için gerçek zamanlı konum geri bildirimi sağlar. Bazı portal sistemleri, mikron düzeyinde hassasiyet için yüksek çözünürlüklü doğrusal enkoderler kullanır. Örneğin, üst düzey bir PCB montaj portalı, devre kartı üzerindeki bileşenlerin yerleştirme doğruluğunu garanti etmek için doğrusal cam ölçekler kullanabilir.
- Yazılım ve Programlama:Yazılım tarafında, portal sistemleri özel hareket yazılımları veya G-kodu kullanılarak programlanabilir. Modern yazılımlar, kullanıcıların karmaşık yollar planlamasına, hızları (ilerlemeleri) ve ivmeleri ayarlamasına ve hatta makine görüşü veya sensörleri entegre etmesine olanak tanır. Yörünge planlaması gibi özellikler, portalın eksen eksen sarsıntılı hareketler yerine düzgün eğriler boyunca hareket etmesini sağlar. Yazılım genellikle operatörlerin parametreleri girmesi, işleri çalıştırması ve durumu izlemesi için bir kullanıcı arayüzü sağlar.
Yayın tarihi: 19 Ekim 2026