




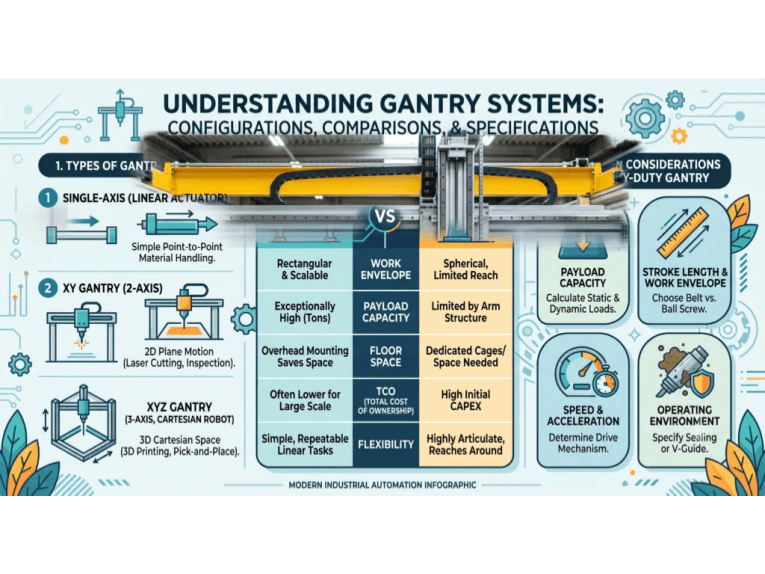
O que é um sistema de pórtico e quais são seus principais componentes?
Um sistema de pórtico é essencialmente um robô cartesiano com uma estrutura mecânica multieixos que movimenta ferramentas ou cargas com alta precisão em uma grande área de trabalho. Seus principais componentes incluem trilhos e estruturas lineares rígidas, rolamentos ou guias para movimento suave, motores e mecanismos de acionamento para movimentação, além de sistemas de controle de software e hardware.
Os sistemas de pórtico são úteis em automação pesada e atividades de engenharia de precisão, como o transporte de peças pesadas, a impressão 3D camada por camada ou mesmo a impressão em escala micrométrica. Veículos com propulsão por lâminas, em oposição aos braços robóticos, permitem trabalhos industriais muito mais complexos. Sua capacidade de operar em ambientes lineares, controlados por computador e guiados, possibilita extrema precisão, alta disponibilidade de espaço de trabalho e significativa capacidade de carga. Por isso, são necessários em uma variedade de indústrias, da automotiva à eletrônica.
Conceitos teóricos de sistemas de pórtico
Os sistemas de pórtico são um tipo de plataforma robótica linear projetada para movimentar objetos ou ferramentas em direções ortogonais. Consistem em uma estrutura suspensa ou ponte que abrange uma área de trabalho, com um carro (ou carrinho) que se desloca ao longo de um ou mais eixos. Essa configuração é essencialmente um robô de coordenadas cartesianas que pode posicionar uma carga útil em qualquer coordenada XYZ dentro de sua área de trabalho. Devido a esse projeto, os robôs de pórtico às vezes são chamados simplesmente de robôs cartesianos ou robôs lineares.
1. Papel na Automação
Os sistemas de pórtico oferecem posicionamento confiável e repetível para tarefas automatizadas como pegar e colocar, montagem e inspeção, reduzindo a fadiga humana e aumentando a consistência. Seus amplos espaços de trabalho e alta capacidade de carga permitem atender linhas de montagem inteiras, superando os braços robóticos tradicionais em operações de grande escala. São valorizados por sua velocidade e precisão, tornando-os ideais para tarefas de automação abrangentes.
2. Papel na Engenharia de Precisão
Os sistemas de pórtico se destacam na engenharia de precisão devido ao seu movimento linear rígido, alcançando precisão em nível micrométrico, crucial para a fabricação de eletrônicos e semicondutores. Essa precisão é vital para tarefas como usinagem CNC, impressão 3D e metrologia, onde o posicionamento preciso é fundamental para a qualidade e a confiabilidade.
3. Comparação com robôs articulados
Outro aspecto teórico é a diferença na cinemática em comparação com robôs articulados. Robôs pórticos, com seus eixos lineares, oferecem uma cinemática mais simples em comparação com braços robóticos de 6 eixos, que possuem movimentos complexos de juntas rotativas. Isso resulta em programação e controle mais fáceis, especialmente para movimentos simples ou planares. O movimento linear restrito dos pórticos também proporciona repetibilidade inerente, reduzindo erros por flexão e folga.
Componentes Essenciais e Mecânica de Sistemas de Pórtico
Para entender como os sistemas de pórtico alcançam seu desempenho, vamos analisar seus componentes e mecanismos principais. O design de um pórtico é modular, composto por vários subsistemas essenciais que trabalham em conjunto:
1. Estrutura Linear e Trilhos
Os trilhos lineares são a espinha dorsal de um robô pórtico, fornecendo os caminhos ao longo dos quais os elementos móveis se deslocam. Normalmente, são trilhos longos e retos, feitos de aço temperado ou alumínio, usinados com precisão para garantir o mínimo de atrito e deflexão.
Os projetos de trilhos comuns incluem trilhos perfilados (trilhos de seção transversal retangular com blocos de apoio correspondentes) e trilhos de eixo redondo.
- Os trilhos lineares perfilados oferecem alta precisão e capacidade de carga, utilizando trilhos usinados e rolamentos de esferas recirculantes.
- Trilhos redondos são mais simples e geralmente usados para cargas mais leves.
Em alguns pórticos, dois trilhos paralelos são usados em um eixo para aumentar a estabilidade (por exemplo, trilhos duplos no eixo X que sustentam uma ponte). Esses trilhos devem ser rígidos e perfeitamente alinhados, pois definem a trajetória do movimento. Qualquer desvio nos trilhos resultaria diretamente em erros de posicionamento.
2. Ponte de pórtico e estrutura de suporte
A estrutura de suporte é a armação que sustenta os trilhos e outros componentes. Muitos sistemas de pórtico possuem uma ponte ou viga de pórtico que se estende entre dois suportes laterais (como na analogia com um guindaste de pórtico). Essa ponte suporta os componentes dos eixos Y e Z.
Em um pórtico verdadeiro, ambas as extremidades da ponte são suportadas e se movem ao longo dos trilhos do eixo X. Esse design de suporte duplo aumenta a rigidez e permite cargas mais pesadas e deslocamentos mais longos sem deformação.
As estruturas são geralmente feitas de perfis de aço ou alumínio para proporcionar uma base estável e resistente à vibração. A estrutura mecânica deve suportar não apenas o peso estático das cargas, mas também as forças dinâmicas de aceleração e desaceleração.
3. Mancais e Guias Lineares
Montados nos trilhos, encontram-se blocos de apoio ou guias lineares que permitem que as partes móveis do pórtico deslizem suavemente. Esses apoios minimizam o atrito entre os trilhos fixos e o carro móvel. Existem alguns tipos comuns:
- Rolamentos de esferas recirculantes:Baixo atrito, alta precisão e capacidade de suportar carga; ideal para movimentos suaves e precisos em pórticos de precisão.
- Rolamentos de rolos:Alta capacidade de carga e rigidez; adequadas para aplicações de serviço pesado devido à sua maior área de contato.
- Mancais de deslizamento simples:De baixo custo, resistente à sujeira e autolubrificante; usado em pórticos de baixa velocidade e baixa precisão devido ao maior atrito.
A seleção adequada dos rolamentos é crucial. Os blocos de rolamento devem suportar não apenas a carga útil, mas também as forças de aceleração (que podem ser muitas vezes superiores ao peso da carga). Eles também mantêm o alinhamento – um alinhamento inadequado pode causar travamento ou desgaste irregular.
4. Atuadores: Motores e Mecanismos de Acionamento
O movimento em cada eixo de um pórtico é acionado por um atuador. A escolha do motor e do mecanismo de acionamento afeta diretamente a velocidade, a força e a precisão do sistema.
- Motores de passo:Comuns em aplicações com restrições de custo, como impressoras 3D e máquinas CNC para projetos "faça você mesmo", os motores de passo giram em passos discretos, permitindo o controle de posição em malha aberta. Embora simples e precisos em baixas velocidades, podem perder a sincronização sob cargas elevadas.
- Servomotores:Utilizados em sistemas de pórtico de alto desempenho que exigem movimentos rápidos e precisos. Combinados com encoders e controladores de malha fechada, fornecem feedback em tempo real e correção de erros. São ideais para robôs industriais que necessitam de alta produtividade e precisão, especialmente com cargas variáveis.
- Motores Lineares:Encontrados em sistemas de pórtico avançados, os motores lineares eliminam as transmissões mecânicas para movimento linear direto. Eles proporcionam movimento suave, altas velocidades e precisão excepcional devido à ausência de folga. Os motores lineares são usados em aplicações de ponta, como na fabricação de semicondutores, onde a precisão extrema é crucial.
5. Mecânica de acionamento
A rotação do motor geralmente precisa ser convertida em deslocamento linear. Mecanismos comuns incluem:
- Acionamentos por fuso de esferas:Os fusos de esferas, acionados por um motor, convertem o movimento rotativo em movimento linear do carro, oferecendo alta precisão e empuxo essenciais para aplicações como máquinas-ferramenta. Sua folga mínima, especialmente com porcas pré-tensionadas, permite repetibilidade em nível micrométrico. No entanto, as restrições de comprimento para evitar deformações e as velocidades mais baixas em eixos longos representam limitações.
- Transmissões por correia:Os acionamentos por correia, que utilizam uma correia dentada acionada por motor, permitem longos deslocamentos e altas velocidades, comuns em embalagens e impressoras 3D de grande área, embora ofereçam menor precisão de posicionamento devido à elasticidade e sejam mais adequados para cargas leves a médias.
- Acionamentos de cremalheira e pinhão:Os sistemas de transmissão por pinhão e cremalheira, que utilizam um pinhão acionado por motor que engata em uma cremalheira linear, suportam cargas pesadas e comprimentos ilimitados, sendo adequados para grandes roteadores CNC. Oferecem boa precisão com componentes de alta qualidade, apesar da possível folga.
6. Sistemas de Controle e Software
O "cérebro" de um sistema de pórtico é o seu sistema de controle – normalmente um controlador de movimento ou CLP (Controlador Lógico Programável) combinado com um software que planeja e coordena o movimento. O sistema de controle lê as posições desejadas e envia comandos aos motores (e monitora o feedback dos encoders, se presentes) para executar um movimento suave e coordenado em todos os eixos.
Os principais elementos do controle do pórtico incluem:
- Controlador de movimento / PLC:Este hardware coordena movimentos em múltiplos eixos. Em configurações avançadas, um controlador de movimento dedicado ou um CLP industrial com funções de controle de movimento calcula as trajetórias dos motores. Isso garante que, se, por exemplo, os eixos X e Y precisarem se mover simultaneamente para desenhar uma linha diagonal, eles o façam nas velocidades relativas corretas.
- Sensores de feedback:Os encoders nos motores (ou escalas lineares nos eixos) fornecem feedback de posição em tempo real para corrigir qualquer erro entre a posição comandada e a posição real. Alguns sistemas de pórtico utilizam encoders lineares de alta resolução para precisão em nível micrométrico. Por exemplo, um pórtico de montagem de PCB de alta qualidade pode usar escalas lineares de vidro para garantir a precisão do posicionamento dos componentes em uma placa de circuito impresso.
- Software e Programação:No que diz respeito ao software, os sistemas de pórtico podem ser programados usando software de movimento especializado ou código G. Os softwares modernos permitem que os usuários planejem trajetórias complexas, ajustem velocidades (avanços) e acelerações e até mesmo integrem visão computacional ou sensores. Recursos como o planejamento de trajetória garantem que o pórtico se mova ao longo de curvas suaves, em vez de movimentos bruscos eixo a eixo. O software normalmente fornece uma interface de usuário para que os operadores insiram parâmetros, executem tarefas e monitorem o status.
Data da publicação: 19/10/2026