




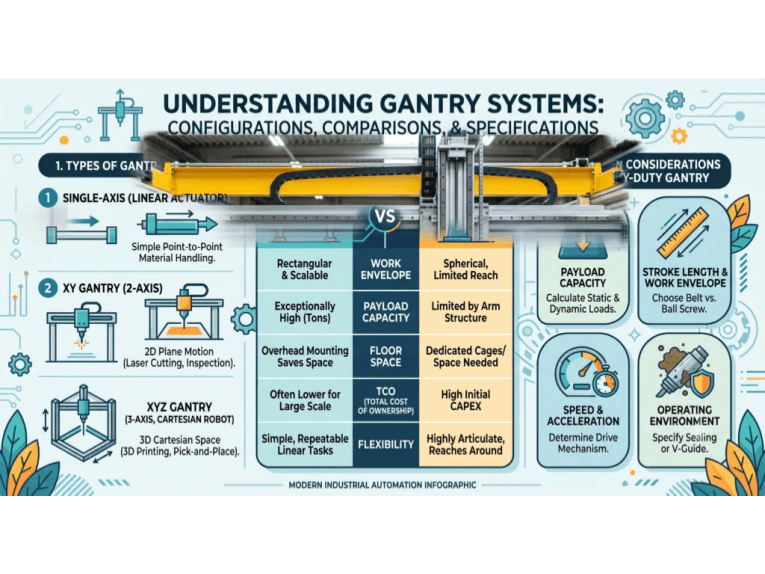
Qu'est-ce qu'un système de portique et quels sont ses principaux composants ?
Un système portique est essentiellement un robot cartésien doté d'une structure mécanique multiaxes qui déplace des outils ou des charges utiles avec une grande précision sur une vaste zone de travail. Ses principaux composants comprennent des rails et des cadres linéaires rigides, des paliers ou des glissières pour un mouvement fluide, des moteurs et des mécanismes d'entraînement pour le déplacement, ainsi que des systèmes de commande logiciels et matériels.
Les systèmes portiques sont indispensables dans l'automatisation lourde et les activités d'ingénierie de précision, comme le transport de pièces lourdes, l'impression 3D couche par couche, ou encore l'impression à l'échelle micrométrique. Les véhicules à lames, contrairement aux bras robotisés, permettent des travaux industriels beaucoup plus complexes. Leur capacité à fonctionner dans des environnements linéaires, contrôlés par ordinateur et guidés garantit une précision extrême, une grande disponibilité d'espace de travail et une importante capacité de charge utile. De ce fait, ils sont nécessaires dans de nombreux secteurs, de l'automobile à l'électronique.
Concepts théoriques des systèmes de portique
Les systèmes portiques sont une forme de plateforme robotique linéaire conçue pour déplacer des objets ou des outils selon des axes orthogonaux. Ils se composent d'une structure ou d'un pont aérien enjambant une zone de travail, et d'un chariot se déplaçant le long d'un ou plusieurs axes. Cette configuration correspond essentiellement à un robot cartésien capable de positionner une charge utile à n'importe quelle coordonnée XYZ dans son espace de travail. De ce fait, les robots portiques sont parfois simplement appelés robots cartésiens ou robots linéaires.
1. Rôle dans l'automatisation
Les systèmes portiques assurent un positionnement fiable et répétable pour les tâches automatisées telles que le prélèvement et le placement, l'assemblage et le contrôle qualité, réduisant ainsi la fatigue humaine et améliorant la constance. Leurs vastes espaces de travail et leurs capacités de charge élevées leur permettent de desservir des lignes d'assemblage complètes, surpassant les bras robotisés traditionnels pour les opérations à grande échelle. Appréciés pour leur rapidité et leur précision, ils sont parfaitement adaptés aux applications d'automatisation de grande envergure.
2. Rôle dans l'ingénierie de précision
Les systèmes à portique excellent dans l'ingénierie de précision grâce à leur mouvement linéaire rigide, atteignant une précision micrométrique essentielle à la fabrication de produits électroniques et de semi-conducteurs. Cette précision est vitale pour des applications telles que l'usinage CNC, l'impression 3D et la métrologie, où un positionnement précis est primordial pour la qualité et la fiabilité.
3. Comparaison avec les robots articulés
Un autre aspect théorique concerne la cinématique, différente de celle des robots articulés. Les robots portiques, avec leurs axes linéaires, offrent une cinématique plus simple que les bras robotiques à 6 axes, dont les mouvements de rotation sont complexes. Il en résulte une programmation et un contrôle plus aisés, notamment pour les mouvements rectilignes ou plans. Le mouvement linéaire contraint des portiques assure également une répétabilité intrinsèque, réduisant les erreurs dues à la flexion et au jeu.
Composants principaux et mécanismes des systèmes de portique
Pour comprendre comment les systèmes de portiques atteignent leurs performances, analysons leurs composants et mécanismes de base. La conception d'un portique est modulaire et comprend plusieurs sous-systèmes clés fonctionnant de concert :
1. Cadre linéaire et rails
Les rails linéaires constituent l'épine dorsale d'un robot portique, assurant le cheminement des éléments mobiles. Ce sont généralement des rails longs et rectilignes en acier trempé ou en aluminium, usinés avec précision pour minimiser les frottements et les déformations.
Les conceptions de rails courantes comprennent les rails profilés (rails à section transversale rectangulaire avec blocs d'appui correspondants) et les rails à axe rond.
- Les rails linéaires profilés offrent une précision et une capacité de charge élevées grâce à l'utilisation de rails usinés et de roulements à billes à recirculation.
- Les rails ronds sont plus simples et souvent utilisés pour des charges plus légères.
Dans certains portiques, deux rails parallèles sont utilisés pour un axe afin d'accroître la stabilité (par exemple, les doubles rails de l'axe X soutenant un pont). Ces rails doivent être rigides et parfaitement alignés, car ils définissent la trajectoire du mouvement. Tout écart dans les rails se traduirait directement par des erreurs de positionnement.
2. Pont à cadre et portique
Le châssis est la structure porteuse des rails et autres composants. De nombreux systèmes de portique comportent une poutre de liaison reliant deux supports latéraux (à l'instar d'un portique de levage). Cette poutre supporte les éléments des axes Y et Z.
Dans un véritable portique, les deux extrémités du pont sont soutenues et se déplacent le long des rails de l'axe X. Cette conception à double support améliore la rigidité et permet des charges utiles plus importantes et des courses plus longues sans affaissement.
Les châssis sont généralement fabriqués à partir de profilés en acier ou en aluminium afin d'offrir une base stable et résistante aux vibrations. La structure mécanique doit supporter non seulement le poids statique des charges utiles, mais aussi les forces dynamiques dues à l'accélération et à la décélération.
3. Roulements et glissières linéaires
Des paliers ou des glissières linéaires, montés sur les rails, permettent aux pièces mobiles du portique de se déplacer en douceur. Ces paliers minimisent le frottement entre les rails fixes et le chariot mobile. Il en existe plusieurs types courants :
- Roulements à billes à recirculation :Faible friction, haute précision et capacité de charge ; idéal pour un mouvement fluide et précis dans les portiques de précision.
- Roulements à rouleaux :Capacité de charge et rigidité élevées ; conviennent aux applications intensives grâce à leur surface de contact accrue.
- Paliers lisses :Peu coûteux, résistant à la saleté et autolubrifiant ; utilisé dans les portiques à faible vitesse et faible précision en raison d'une friction plus élevée.
Le choix judicieux des roulements est crucial. Les paliers doivent supporter non seulement la charge utile, mais aussi les forces d'accélération (qui peuvent être plusieurs fois supérieures au poids de la charge utile). Ils assurent également l'alignement ; un mauvais alignement peut entraîner un blocage ou une usure irrégulière.
4. Actionneurs : moteurs et mécanismes d'entraînement
Le mouvement sur chaque axe d'un portique est assuré par un actionneur. Le choix du moteur et du mécanisme d'entraînement influe directement sur la vitesse, la force et la précision du système.
- Moteurs pas à pas :Fréquents dans des applications économiques comme les imprimantes 3D et les machines CNC de bricolage, les moteurs pas à pas tournent par incréments discrets, permettant un contrôle de position en boucle ouverte. Simples et précis à basse vitesse, ils peuvent se désynchroniser sous fortes charges.
- Servomoteurs :Utilisés dans les systèmes portiques haute performance exigeant des mouvements rapides et précis, ces dispositifs, associés à des codeurs et des régulateurs en boucle fermée, assurent un retour d'information en temps réel et une correction d'erreur. Ils sont parfaitement adaptés aux robots industriels nécessitant un débit et une précision élevés, notamment avec des charges variables.
- Moteurs linéaires :On les retrouve dans les systèmes portiques de pointe, où ils éliminent les transmissions mécaniques pour un mouvement linéaire direct. Grâce à l'absence de jeu, ils offrent un mouvement fluide, des vitesses élevées et une précision exceptionnelle. Les moteurs linéaires sont utilisés dans des applications de haute précision, comme la fabrication de semi-conducteurs, où une exactitude extrême est essentielle.
5. Mécanique de la transmission
La rotation du moteur doit généralement se traduire par un déplacement linéaire. Les mécanismes courants comprennent :
- Entraînements à vis à billes :Les vis à billes, entraînées par un moteur, transforment un mouvement rotatif en un mouvement linéaire du chariot, offrant une précision et une poussée élevées, essentielles pour des applications telles que les machines-outils. Leur jeu minimal, notamment grâce aux écrous précontraints, permet une répétabilité au micron près. Toutefois, les contraintes de longueur, dues à l'affaissement, et les vitesses réduites sur les axes longs constituent des limitations.
- Transmissions par courroie :Les transmissions par courroie, utilisant une courroie dentée entraînée par un moteur, permettent de longs déplacements et des vitesses élevées, courantes dans l'emballage et les imprimantes 3D de grande surface, bien qu'elles offrent une précision de positionnement moindre en raison de leur élasticité et soient mieux adaptées aux charges légères à moyennes.
- Entraînements à crémaillère :Les entraînements à crémaillère et pignon, utilisant un pignon entraîné par un moteur s'engageant dans une crémaillère linéaire, supportent des charges importantes et des longueurs illimitées, conviennent aux grandes fraiseuses CNC, offrant une bonne précision avec des composants de haute qualité malgré un éventuel jeu.
6. Systèmes de contrôle et logiciels
Le « cerveau » d'un portique est son système de commande – généralement un contrôleur de mouvement ou un automate programmable (PLC) associé à un logiciel qui planifie et coordonne les mouvements. Ce système de commande lit les positions souhaitées et envoie des instructions aux moteurs (et surveille les retours des codeurs, le cas échéant) afin d'assurer un mouvement fluide et coordonné sur tous les axes.
Les éléments clés du contrôle du portique comprennent :
- Contrôleur de mouvement / automate programmable :Ce matériel coordonne les mouvements multi-axes. Dans les configurations avancées, un contrôleur de mouvement dédié ou un automate programmable industriel doté de fonctions de contrôle de mouvement calcule les trajectoires des moteurs. Il garantit que si, par exemple, les axes X et Y doivent se déplacer simultanément pour tracer une diagonale, ils le font aux vitesses relatives appropriées.
- Capteurs de rétroaction :Les codeurs sur les moteurs (ou les règles linéaires sur les axes) fournissent un retour d'information en temps réel sur la position afin de corriger tout écart entre la position commandée et la position réelle. Certains systèmes à portique utilisent des codeurs linéaires haute résolution pour une précision micrométrique. Par exemple, un portique d'assemblage de circuits imprimés haut de gamme peut utiliser des règles linéaires en verre pour garantir la précision de positionnement des composants sur une carte.
- Logiciels et programmation :Côté logiciel, les systèmes à portique peuvent être programmés à l'aide de logiciels de mouvement spécialisés ou de code G. Les logiciels modernes permettent de planifier des trajectoires complexes, d'ajuster les vitesses (avances) et les accélérations, et même d'intégrer des systèmes de vision industrielle ou des capteurs. Des fonctionnalités telles que la planification de trajectoire garantissent des mouvements fluides du portique, évitant ainsi des à-coups d'axe en axe. Le logiciel propose généralement une interface utilisateur permettant aux opérateurs de saisir des paramètres, de lancer des opérations et de suivre leur état.
Date de publication : 19 octobre 2026