



Существует множество способов построения линейных систем для перемещения в направлениях X, Y и/или Z — также называемых декартовыми координатами. Терминология в промышленности для этих систем зависит от способа сборки осей, расположения груза и (в некоторой степени) от типа применения, для которого система была разработана. Во многих промышленных приложениях широко распространены декартовы и портальные роботы… но в высокоточных приложениях XY-столы часто являются лучшим выбором благодаря своей компактной жесткой конструкции и очень высокой точности перемещения и позиционирования.
Декартовы системы координат состоят из двух или трех осей — XY, XZ или XYZ. Они часто включают в себя концевой эффектор с вращательным элементом для ориентации нагрузки или заготовки, но всегда обеспечивают линейное перемещение как минимум в двух из трех декартовых координат.
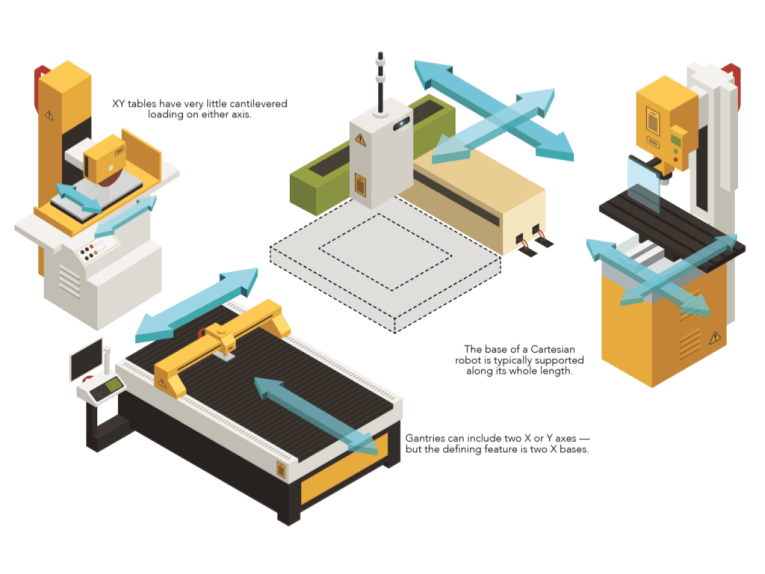
Декартовы системы координат могут включать две оси (X и Y) или три оси (X, Y и Z). При использовании декартовой системы координат нагрузка обычно располагается консольно относительно самой внешней оси (Y или Z). Например, в портальной системе XY нагрузка крепится к оси Y либо к концу оси, либо на некотором расстоянии от нее, создавая плечо момента на оси Y. Это может ограничивать грузоподъемность, особенно если самая внешняя ось имеет очень большой ход, создавая большой момент на нижних, опорных осях. Декартовы системы координат используются в широком диапазоне применений, при этом максимальный ход по каждой оси обычно составляет один метр или меньше. Наиболее распространенные из этих применений включают в себя операции захвата и перемещения, дозирования и сборки.
Для решения проблемы возникновения моментной нагрузки на внутренние оси из-за внешних осей, в портальных системах используются две оси X, а в некоторых случаях — две оси Y и две оси Z. Портальные системы почти всегда имеют три оси — X, Y и Z. Нагрузка на портальную систему располагается внутри её основания, а сама система устанавливается над рабочей зоной. Однако для деталей, которые невозможно перемещать сверху, портальные системы могут быть сконфигурированы для работы снизу.
Портальные системы используются в приложениях с большим ходом (более одного метра) и позволяют перемещать очень тяжелые грузы, которые не подходят для консольных конструкций. Одно из наиболее распространенных применений портальных систем — это подвесная транспортировка, например, перемещение крупных автомобильных компонентов с одной станции на другую в процессе сборки.
XY-столы похожи на XY-декартовы системы тем, что имеют две оси (X и Y, как следует из названия), установленные одна над другой, и обычно имеют ход в один метр или меньше. Но ключевое различие между XY-декартовыми системами и XY-столами заключается в способе размещения нагрузки. В отличие от декартовой системы, где нагрузка на XY-стол консольно закреплена, она почти всегда центрирована на оси Y, и нагрузка не создает значительного момента на оси Y.
Здесь принцип работы системы помогает различать различные типы многоосевых систем. XY-столы, как правило, работают только в пределах своей зоны, то есть нагрузка не выходит за пределы оси Y. Это делает их наиболее подходящими для применений, где нагрузку необходимо разместить в горизонтальной плоскости (XY). Типичным примером является позиционирование полупроводниковой пластины для контроля или позиционирование детали для проведения механической обработки. Конструкции с открытой рамой или открытым отверстием имеют прозрачное отверстие в центре стола. Это позволяет использовать их в приложениях, где необходимо пропускать свет или объекты, например, в системах контроля с подсветкой и процессах вставки.
Поскольку XY-столы в основном используются для высокоточных задач, предпочтительной направляющей являются перекрестные роликовые салазки, обеспечивающие чрезвычайно плавное и ровное перемещение. В качестве приводных механизмов обычно используются шариковинтовые передачи или линейные двигатели, хотя также распространены ходовые винты с очень малым шагом.
Ось X (базовая) у декартова робота обычно поддерживается по всей длине, тогда как оси Y или Z являются консольными. Портальная конфигурация может включать две оси Y и/или две оси Z для увеличения грузоподъемности и жесткости, но определяющей особенностью портального робота являются две его базовые (X) оси. В отличие от декартовых систем, которые имеют значительные консольные нагрузки, XY-столы имеют очень незначительные консольные нагрузки по обеим осям.
Частный случай стадий
Позиционирующие платформы и поворотные столы способствуют переходу к интегрированным конструкциям в системах управления движением. Достаточно вспомнить, как в волоконно-оптической технике, контрольно-измерительных приборах и полупроводниковых технологиях, например, в сборочных цехах, используются прецизионные платформы и столы для повышения производительности и качества. В частности, производство плоских дисплеев стимулировало разработку все более крупных форматов подвижных платформ с линейным приводом и несущей способностью на воздушных подшипниках. В других областях платформы с ременным приводом удовлетворяют потребность в больших ходах, но позволяют избежать проблем с шариковинтовой передачей и высокой стоимости линейных двигателей.
Еще одна быстрорастущая отрасль, использующая позиционирующие платформы, — это аддитивное производство. В этой области постоянно совершенствующиеся материалы и технологии укладки требуют новых платформ всех уровней производительности. Многие простые станки для мелкосерийного производства используют платформы с синхронными осями, приводимыми в движение ремнем. В более сложных областях применения (таких как исследования и прототипирование, медицина и мелкосерийное производство) обычно используются позиционирующие платформы с шариковинтовыми приводами с электроприводом для координации движения. Аналогичным образом, в медицинской и биотехнологической отраслях используются сверхточные платформы, обеспечивающие профили движения, которые были невозможны еще десять лет назад. Здесь все чаще используются пьезомоторы, миниатюрные линейные опоры и тандемные актуаторы с грубой и точной настройкой.
В упаковочной отрасли преобладают готовые позиционирующие платформы, поскольку в этой сфере интеграторам часто приходится соблюдать сроки проектирования, которые исключают возможность самостоятельного проектирования и настройки многоосевых функций. Аналогичным образом, в станкостроительной отрасли все чаще используются позиционирующие платформы, изготовленные на заказ — например, в станках для лазерной резки и аналогичных устройствах. Эти платформы, а также платформы для станков с ЧПУ, все чаще адаптируются к конкретным задачам перемещения. Это позволяет им обеспечивать динамические параметры с меньшими затратами и без необходимости переформатирования или модернизации стандартных настроек. Этот новый подход обеспечивается распространением программных инструментов, позволяющих производителям оборудования и конечным пользователям управлять первоначальными вариантами проектирования в виртуальных средах, содержащих точные модели реальных компонентов платформы.
Сборка отличается. Здесь полузаказные декартовы координатные платформы превосходно подходят для операций захвата и перемещения, а также для контроля качества с помощью машинного зрения. В таких установках чаще всего используются традиционные роторные двигатели в паре с устройствами преобразования вращения в линейное (например, шариковинтовыми передачами) и контроллерами, которые компенсируют динамику системы для достижения точности в несколько микрометров и более.
Области применения в автомобильной промышленности весьма разнообразны. Например, крупномасштабные задачи по обработке листового металла и сборке кузовов представляют собой уникальные проблемы, которые в некоторых случаях решаются только с помощью подвесных конвейеров (или конвейеров с реечным механизмом). На противоположном конце спектра находятся конвейеры, оснащенные контрольно-измерительными приборами для обнаружения особенностей деталей в нанометровом масштабе, которые часто представляют собой узлы с прямым приводом, управляемые прецизионным контроллером, который даже корректирует колебания окружающей среды.
Дата публикации: 09.10.2026