



Esistono molti modi per costruire sistemi lineari per il movimento nelle direzioni X, Y e/o Z, dette anche coordinate cartesiane. La terminologia industriale per questi sistemi dipende da come sono assemblati gli assi, da dove è posizionato il carico e (in una certa misura) dal tipo di utilizzo per cui il sistema è stato progettato. In molte applicazioni industriali, i robot cartesiani e a portale sono prevalenti... ma nelle applicazioni di precisione, le tavole XY sono spesso la scelta migliore grazie alla loro struttura compatta e rigida e all'elevatissima precisione di traslazione e posizionamento.
I sistemi cartesiani sono costituiti da due o tre assi: XY, XZ o XYZ. Spesso includono un effettore finale con un componente rotante per orientare il carico o il pezzo in lavorazione, ma garantiscono sempre un movimento lineare in almeno due delle tre coordinate cartesiane.
I sistemi cartesiani possono avere due assi (X e Y) o tre assi (X, Y e Z). Quando si utilizza un sistema cartesiano, il carico è solitamente a sbalzo rispetto all'asse più esterno (Y o Z). Ad esempio, in un portale XY il carico è montato sull'asse Y, o all'estremità dell'asse o a una certa distanza da esso, creando un braccio di leva sull'asse Y. Questo può limitare la capacità di carico, soprattutto quando l'asse più esterno ha una corsa molto lunga, generando un momento elevato sugli assi di supporto inferiori. I sistemi cartesiani sono utilizzati in un'ampia gamma di applicazioni, con corse massime per ciascun asse tipicamente pari o inferiori a un metro. Le applicazioni più comuni includono il prelievo e il posizionamento, l'erogazione e l'assemblaggio.
Per ovviare al problema del momento flettente che gli assi esterni generano sugli assi interni, i sistemi a portale utilizzano due assi X e, in alcuni casi, due assi Y e due assi Z. I sistemi a portale hanno quasi sempre tre assi: X, Y e Z. Il carico su un sistema a portale è localizzato all'interno dell'ingombro del portale stesso, che è montato sopra l'area di lavoro. Tuttavia, per i pezzi che non possono essere movimentati dall'alto, i sistemi a portale possono essere configurati per operare dal basso.
I sistemi a portale sono utilizzati in applicazioni con corse lunghe (superiori a un metro) e possono trasportare carichi molto pesanti, non adatti a una struttura a sbalzo. Uno degli impieghi più comuni dei sistemi a portale è il trasporto aereo, come ad esempio lo spostamento di grandi componenti automobilistici da una postazione all'altra in un'operazione di assemblaggio.
Le tavole XY sono simili ai sistemi cartesiani XY in quanto presentano due assi (X e Y, come suggerisce il nome) sovrapposti e hanno in genere corse di un metro o meno. Tuttavia, la differenza fondamentale tra i sistemi cartesiani XY e le tavole XY risiede nel posizionamento del carico. Invece di essere a sbalzo, come in un sistema cartesiano, il carico su una tavola XY è quasi sempre centrato sull'asse Y, senza che il carico generi un momento significativo su tale asse.
È qui che il principio di funzionamento del sistema aiuta a distinguere tra i vari tipi di sistemi multiasse. I tavoli XY generalmente funzionano solo all'interno del proprio ingombro, il che significa che il carico non si estende oltre l'asse Y. Questo li rende più adatti ad applicazioni in cui un carico deve essere posizionato sul piano orizzontale (XY). Un esempio tipico è il posizionamento di un wafer di semiconduttore per l'ispezione o di un pezzo per un'operazione di lavorazione. I modelli a telaio aperto o ad apertura libera presentano un'apertura libera al centro del tavolo. Ciò consente il loro utilizzo in applicazioni in cui la luce o gli oggetti devono passare attraverso, come ad esempio nelle applicazioni di ispezione retroilluminate e nei processi di inserimento.
Poiché le tavole XY sono utilizzate principalmente per applicazioni di altissima precisione, le guide di scorrimento preferite sono quelle a rulli incrociati, che garantiscono una traiettoria estremamente fluida e piatta. I meccanismi di azionamento sono tipicamente viti a ricircolo di sfere o motori lineari, sebbene siano comuni anche viti a passo fine.
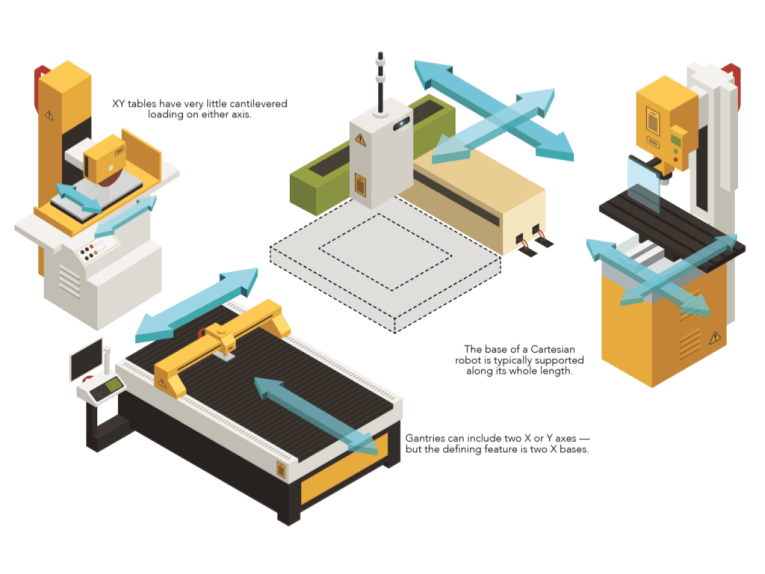
L'asse di base (X) di un robot cartesiano è generalmente supportato per tutta la sua lunghezza, mentre l'asse Y o Z è a sbalzo. Una configurazione a portale può includere due assi Y e/o due assi Z, per una maggiore capacità di carico e rigidità, ma la caratteristica distintiva di un robot a portale sono i suoi due assi di base (X). A differenza dei sistemi cartesiani, che presentano carichi a sbalzo significativi, le tavole XY hanno carichi a sbalzo molto ridotti su entrambi gli assi.
Il caso particolare delle fasi
Le piattaforme di posizionamento e le tavole rotanti stanno guidando la transizione verso design integrati nelle applicazioni di movimentazione. Basti pensare a come le applicazioni nel settore della fibra ottica, dei test e delle misurazioni e dei semiconduttori, come ad esempio i sistemi di assemblaggio, utilizzino piattaforme e tavole di precisione per aumentare la produttività e la qualità. Più nello specifico, la produzione di display a schermo piatto ha stimolato la realizzazione di piattaforme di movimentazione sempre più grandi, con azionamento a motore lineare e supporto di carico ad aria. In altri ambiti, le piattaforme con trasmissione a cinghia soddisfano l'esigenza di corse lunghe, evitando al contempo i problemi di supporto delle viti a ricircolo di sfere e i costi dei motori lineari.
Un altro settore in crescita che utilizza piattaforme di posizionamento è la produzione additiva. In questo ambito, il continuo miglioramento dei materiali e delle tecniche di stratificazione richiede nuove piattaforme a tutti i livelli di prestazione. Molte macchine di base per hobbisti utilizzano piattaforme con assi sincroni azionati da cinghie. Applicazioni più esigenti (come ricerca e prototipazione, settore medicale e produzione di piccoli lotti) utilizzano comunemente piattaforme di posizionamento con viti a ricircolo di sfere motorizzate per coordinare il movimento. Allo stesso modo, le applicazioni in campo medico e di ricerca biologica si avvalgono di piattaforme di ultra-precisione che offrono profili di movimento impensabili fino a un decennio fa. In questi contesti, i motori piezoelettrici, i supporti lineari miniaturizzati e gli attuatori tandem a regolazione fine e grossolana stanno diventando opzioni sempre più comuni.
Nel settore dell'imballaggio, le piattaforme di posizionamento pre-ingegnerizzate dominano il mercato, poiché spesso gli integratori sono costretti a rispettare scadenze di progettazione che impediscono la progettazione e la configurazione interna di funzioni multiasse. Allo stesso modo, l'industria delle macchine utensili sta facendo un uso sempre maggiore di piattaforme di posizionamento personalizzate, ad esempio nelle macchine per il taglio laser e simili. Queste, così come le piattaforme per applicazioni CNC, vengono sempre più personalizzate per specifiche attività di movimento. Ciò consente di ottenere parametri dinamici a costi inferiori e senza la necessità di riadattare o modificare configurazioni standard. A supportare questo nuovo approccio sono i numerosi strumenti software che permettono agli OEM e agli utenti finali di manipolare le iterazioni di progettazione iniziali all'interno di ambienti virtuali che contengono modelli accurati dei componenti reali delle piattaforme.
L'assemblaggio è diverso. In questo caso, le piattaforme cartesiane semi-personalizzate eccellono nelle operazioni di prelievo e posizionamento e nell'ispezione tramite visione artificiale. Più comunemente, in queste configurazioni, si utilizzano motori rotativi tradizionali abbinati a dispositivi di conversione da rotativo a lineare (viti a ricircolo di sfere, ad esempio) e a controllori che compensano le dinamiche del sistema per ottenere una precisione di pochi micrometri o inferiore.
Le applicazioni nel settore automobilistico sono estremamente varie. Ad esempio, le lavorazioni su larga scala di lamiere e assemblaggi di carrozzerie presentano sfide uniche che, in alcuni casi, possono essere soddisfatte solo da piattaforme aeree (o da quelle con sistemi a cremagliera). All'estremo opposto, le piattaforme che integrano strumentazione di ispezione per rilevare caratteristiche dei pezzi su scala nanometrica assumono spesso la forma di assi a trasmissione diretta azionati da un controllore di precisione che compensa persino le fluttuazioni ambientali.
Data di pubblicazione: 9 ottobre 2026