



X, Y, और/या Z दिशाओं में गति के लिए रैखिक प्रणालियाँ बनाने के कई तरीके हैं — जिन्हें कार्टेशियन निर्देशांक भी कहा जाता है। इन प्रणालियों के लिए उद्योग में प्रयुक्त शब्द इस बात पर निर्भर करते हैं कि अक्षों को कैसे संयोजित किया गया है, भार कहाँ रखा गया है, और (कुछ हद तक) उस उपयोग के प्रकार पर जिसके लिए प्रणाली को डिज़ाइन किया गया था। कई औद्योगिक अनुप्रयोगों में, कार्टेशियन और गैन्ट्री-शैली के रोबोट प्रचलित हैं... लेकिन सटीक अनुप्रयोगों में, XY टेबल अक्सर बेहतर विकल्प होते हैं क्योंकि उनकी कॉम्पैक्ट, कठोर संरचना और बहुत उच्च गति और स्थिति निर्धारण सटीकता होती है।
कार्टेशियन प्रणालियाँ दो या तीन अक्षों से मिलकर बनी होती हैं — XY या XZ या XYZ। इनमें अक्सर भार या वर्कपीस को दिशा देने के लिए घूर्णी घटक वाला एक एंड इफ़ेक्टर शामिल होता है, लेकिन ये हमेशा तीन कार्टेशियन निर्देशांकों में से कम से कम दो में रैखिक गति प्रदान करती हैं।
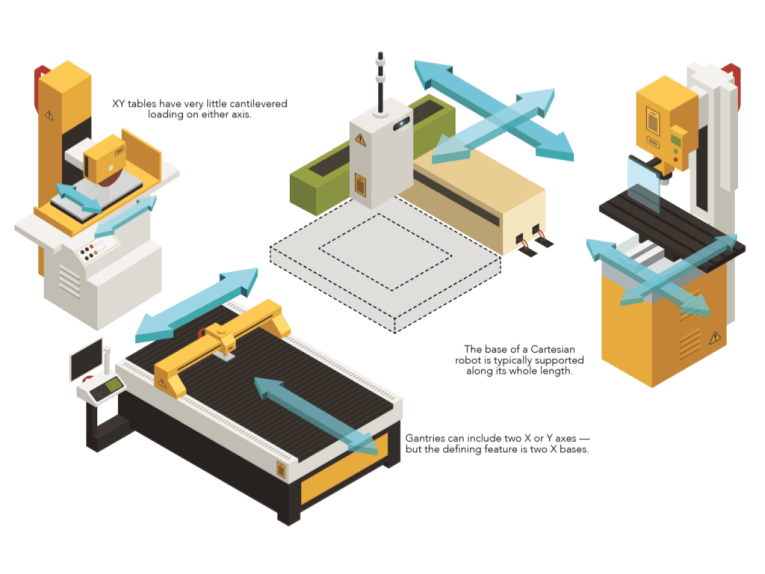
कार्टेशियन सिस्टम में दो अक्ष (X और Y) या तीन अक्ष (X, Y और Z) हो सकते हैं। कार्टेशियन सिस्टम का उपयोग करते समय, भार आमतौर पर सबसे बाहरी अक्ष (Y या Z) से कैंटिलीवर के रूप में लगाया जाता है। उदाहरण के लिए, एक XY गैन्ट्री में भार Y अक्ष पर या तो अक्ष के अंत में या अक्ष से कुछ दूरी पर लगाया जाता है... जिससे Y अक्ष पर एक मोमेंट आर्म बनता है। यह भार वहन क्षमता को सीमित कर सकता है, विशेष रूप से तब जब सबसे बाहरी अक्ष का स्ट्रोक बहुत लंबा हो, जिससे निचले, सहायक अक्षों पर एक बड़ा मोमेंट उत्पन्न होता है। इनका उपयोग विभिन्न प्रकार के अनुप्रयोगों में किया जाता है, जिनमें प्रत्येक अक्ष पर अधिकतम स्ट्रोक आमतौर पर एक मीटर या उससे कम होता है। इनमें से सबसे आम अनुप्रयोगों में पिक-एंड-प्लेस, डिस्पेंसिंग और असेंबली शामिल हैं।
बाहरी अक्षों द्वारा आंतरिक अक्षों पर उत्पन्न होने वाले क्षणिक भार की समस्या को दूर करने के लिए, गैन्ट्री प्रणालियाँ दो X अक्षों का उपयोग करती हैं, और कुछ मामलों में, दो Y और दो Z अक्षों का भी। गैन्ट्री में लगभग हमेशा तीन अक्ष होते हैं — X, Y और Z। गैन्ट्री प्रणाली पर भार गैन्ट्री के आधार क्षेत्र के भीतर स्थित होता है और गैन्ट्री को कार्य क्षेत्र के ऊपर स्थापित किया जाता है। हालाँकि, जिन भागों को ऊपर से नहीं संभाला जा सकता, उनके लिए गैन्ट्री को नीचे से कार्य करने के लिए भी कॉन्फ़िगर किया जा सकता है।
गैन्ट्री सिस्टम का उपयोग लंबी स्ट्रोक (एक मीटर से अधिक) वाले अनुप्रयोगों में किया जाता है और यह बहुत भारी भार को परिवहन कर सकता है जो कैंटिलीवर डिज़ाइन के लिए उपयुक्त नहीं होते हैं। गैन्ट्री सिस्टम के सबसे सामान्य उपयोगों में से एक ओवरहेड परिवहन है, जैसे कि असेंबली प्रक्रिया में बड़े ऑटोमोटिव घटकों को एक स्टेशन से दूसरे स्टेशन तक ले जाना।
XY टेबल, XY कार्टेशियन सिस्टम की तरह ही दो अक्षों (X और Y, जैसा कि नाम से स्पष्ट है) को एक दूसरे के ऊपर रखकर बनाई जाती हैं, और आमतौर पर इनका स्ट्रोक एक मीटर या उससे कम होता है। लेकिन XY कार्टेशियन सिस्टम और XY टेबल के बीच मुख्य अंतर लोड की स्थिति में निहित है। कार्टेशियन सिस्टम की तरह कैंटिलीवर के रूप में रखे जाने के बजाय, XY टेबल पर लोड लगभग हमेशा Y अक्ष पर केंद्रित होता है, और लोड के कारण Y अक्ष पर कोई महत्वपूर्ण बल उत्पन्न नहीं होता है।
सिस्टम के उपयोग का सिद्धांत ही विभिन्न प्रकार के मल्टी-एक्सिस सिस्टमों के बीच अंतर करने में सहायक होता है। XY टेबल आमतौर पर केवल अपने ही फुटप्रिंट के भीतर काम करती हैं, जिसका अर्थ है कि लोड Y अक्ष से आगे नहीं बढ़ता। यह उन्हें उन अनुप्रयोगों के लिए सबसे उपयुक्त बनाता है जहां लोड को क्षैतिज तल (XY) में रखने की आवश्यकता होती है। इसका एक विशिष्ट उदाहरण निरीक्षण के लिए सेमीकंडक्टर वेफर को रखना या मशीनिंग प्रक्रिया के लिए किसी पुर्जे को रखना है। ओपन-फ्रेम या ओपन एपर्चर डिज़ाइन में टेबल के केंद्र से होकर एक स्पष्ट खुला स्थान होता है। यह उन्हें उन अनुप्रयोगों में उपयोग करने की अनुमति देता है जहां प्रकाश या वस्तुओं को गुजरने की आवश्यकता होती है, जैसे कि बैक-लिट निरीक्षण अनुप्रयोग और सम्मिलन प्रक्रियाएं।
XY टेबल मुख्य रूप से अत्यधिक परिशुद्धता वाले अनुप्रयोगों में उपयोग की जाती हैं, इसलिए इनमें क्रॉस रोलर स्लाइड को गाइडवे के रूप में चुना जाता है, जो बेहद सुगम और समतल गति प्रदान करती हैं। ड्राइव तंत्र आमतौर पर बॉलस्क्रू या लीनियर मोटर होते हैं, हालांकि बहुत बारीक पिच वाले लीड स्क्रू भी आम हैं।
कार्टेशियन रोबोट का आधार (X) अक्ष आमतौर पर इसकी पूरी लंबाई के साथ समर्थित होता है, जबकि Y या Z अक्ष कैंटिलीवर होता है। अतिरिक्त भार क्षमता और कठोरता के लिए गैन्ट्री कॉन्फ़िगरेशन में दो Y और/या दो Z अक्ष शामिल हो सकते हैं, लेकिन गैन्ट्री रोबोट की मुख्य विशेषता इसके दो आधार (X) अक्ष हैं। कार्टेशियन सिस्टम के विपरीत, जिनमें महत्वपूर्ण कैंटिलीवर भार होते हैं, XY टेबल में किसी भी अक्ष पर बहुत कम कैंटिलीवर भार होता है।
चरणों का विशेष मामला
गति अनुप्रयोगों में एकीकृत डिज़ाइनों की ओर अग्रसर होने में पोजिशनिंग स्टेज और रोटरी टेबल अग्रणी भूमिका निभा रहे हैं। उदाहरण के लिए, फाइबर ऑप्टिक, परीक्षण और माप, और सेमीकंडक्टर अनुप्रयोगों जैसे असेंबली सेटअप में उत्पादन क्षमता और गुणवत्ता बढ़ाने के लिए सटीक स्टेज और टेबल का उपयोग किया जाता है। विशेष रूप से, फ्लैट-पैनल डिस्प्ले के निर्माण ने लीनियर मोटर एक्चुएशन और एयर-बेयरिंग लोड कैरिंग वाले बड़े मोशन स्टेज फॉर्मेट को बढ़ावा दिया है। अन्य क्षेत्रों में, बेल्ट-चालित स्टेज लंबी स्ट्रोक की आवश्यकता को पूरा करते हैं, लेकिन बॉलस्क्रू सपोर्ट की चुनौतियों और लीनियर मोटरों की लागत से बचाते हैं।
पोजिशनिंग स्टेज का उपयोग करने वाला एक और बढ़ता हुआ उद्योग एडिटिव मैन्युफैक्चरिंग है। यहाँ, लगातार बेहतर हो रही सामग्रियों और लेआउट तकनीकों के कारण सभी प्रदर्शन स्तरों पर नए स्टेज की आवश्यकता होती है। कई बुनियादी मेकर-लेवल मशीनें सिंक्रोनस बेल्ट-चालित अक्षों वाले स्टेज का उपयोग करती हैं। अधिक जटिल अनुप्रयोगों (जैसे अनुसंधान और प्रोटोटाइपिंग, चिकित्सा और छोटे बैचों के निर्माण) में गति समन्वय के लिए मोटर-चालित बॉलस्क्रू वाले पोजिशनिंग स्टेज का उपयोग किया जाता है। इसी तरह, चिकित्सा और जीवन-अनुसंधान अनुप्रयोगों में अति-सटीक स्टेज का उपयोग किया जाता है जो एक दशक पहले असंभव प्रदर्शन गति प्रोफाइल प्रदान करते हैं। यहाँ, पीजोमोटर, लघु रैखिक सपोर्ट और मोटे-बारीक टैन्डम एक्चुएटर तेजी से आम विकल्प बन रहे हैं।
पैकेजिंग में पूर्व-निर्मित पोजिशनिंग स्टेज का दबदबा है, क्योंकि इस उद्योग में अक्सर इंटीग्रेटर्स को ऐसे डिज़ाइन शेड्यूल का पालन करना पड़ता है जो मल्टी-एक्सिस फंक्शन्स के डिज़ाइन और सेटअप को इन-हाउस करने की अनुमति नहीं देते। इसी तरह, मशीन-टूल उद्योग भी कस्टम-निर्मित पोजिशनिंग स्टेज का अधिक उपयोग कर रहा है—उदाहरण के लिए, लेजर-कटिंग और इसी तरह की मशीनों में। ये और सीएनसी अनुप्रयोगों के लिए स्टेज विशिष्ट गति कार्यों के लिए तेजी से अनुकूलित किए जा रहे हैं। इससे उन्हें कम लागत पर और स्टॉक सेटअप को फिर से फॉर्मेट करने या रेट्रोफिट करने की परेशानी के बिना डायनामिक पैरामीटर प्रदान करने में मदद मिलती है। इस नए दृष्टिकोण को सक्षम बनाने वाले सॉफ्टवेयर टूल तेजी से बढ़ रहे हैं जो ओईएम और अंतिम उपयोगकर्ताओं को वास्तविक दुनिया के स्टेज घटकों के सटीक मॉडल वाले वर्चुअल वातावरण में प्रारंभिक डिज़ाइन पुनरावृत्तियों में हेरफेर करने की अनुमति देते हैं।
असेंबली प्रक्रिया अलग है। यहाँ, सेमी-कस्टम कार्टेशियन स्टेज पिक-एंड-प्लेस और मशीन विज़न के माध्यम से निरीक्षण के लिए उत्कृष्ट हैं। इन सेटअपों में आमतौर पर पारंपरिक रोटरी मोटरों का उपयोग किया जाता है, जिन्हें रोटरी-टू-लीनियर उपकरणों (उदाहरण के लिए बॉलस्क्रू) और नियंत्रकों के साथ जोड़ा जाता है जो सिस्टम डायनामिक्स को समायोजित करके कुछ माइक्रोमीटर या उससे भी बेहतर सटीकता प्राप्त करते हैं।
ऑटोमोटिव अनुप्रयोगों में व्यापक विविधता पाई जाती है। उदाहरण के लिए, शीट मेटल और बॉडी असेंबली के बड़े पैमाने के कार्यों में कुछ अनूठी चुनौतियाँ होती हैं, जिन्हें कुछ मामलों में केवल ओवरहेड स्टेज (या रैक-एंड-पिनियन सेट वाले स्टेज) ही हल कर सकते हैं। दूसरी ओर, नैनोमीटर पैमाने पर पुर्जों की विशेषताओं का पता लगाने के लिए निरीक्षण उपकरण ले जाने वाले स्टेज अक्सर डायरेक्ट-ड्राइव एक्सिस असेंबली के रूप में होते हैं, जो एक सटीक नियंत्रक द्वारा संचालित होते हैं और पर्यावरणीय उतार-चढ़ाव को भी ठीक करते हैं।
पोस्ट करने का समय: 09 अक्टूबर 2026