



توجد طرق عديدة لبناء أنظمة خطية للحركة في الاتجاهات X وY و/أو Z، والتي تُعرف أيضًا بالإحداثيات الديكارتية. وتختلف المصطلحات الصناعية لهذه الأنظمة باختلاف طريقة تجميع المحاور، وموقع الحمل، ونوع الاستخدام الذي صُمم النظام لأجله (إلى حد ما). في العديد من التطبيقات الصناعية، تنتشر الروبوتات الديكارتية والروبوتات ذات الهيكل الجسري، ولكن في التطبيقات الدقيقة، تُعد طاولات XY الخيار الأمثل غالبًا نظرًا لبنيتها الصلبة المدمجة ودقة حركتها وتحديد مواقعها العالية جدًا.
تتكون الأنظمة الديكارتية من محورين أو ثلاثة محاور - XY أو XZ أو XYZ. وغالبًا ما تتضمن أداة طرفية ذات مكون دوراني لتوجيه الحمل أو قطعة العمل، ولكنها توفر دائمًا حركة خطية في اثنين على الأقل من الإحداثيات الديكارتية الثلاثة.
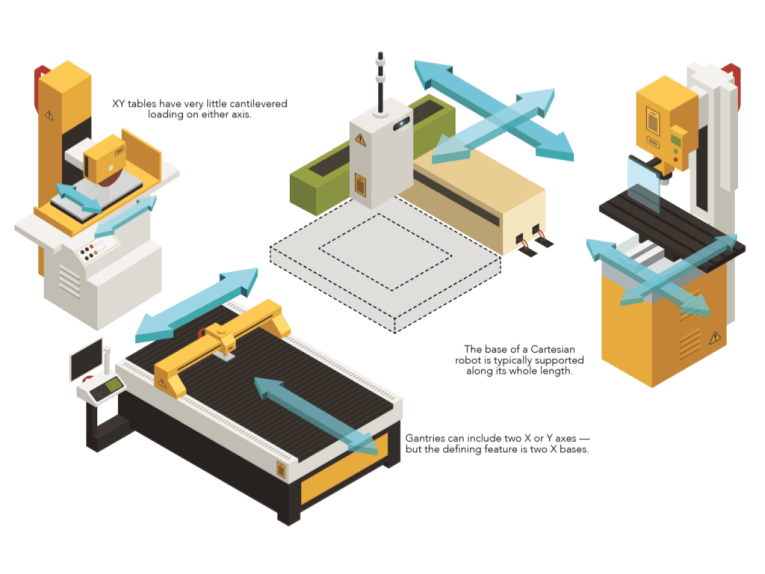
يمكن أن تتضمن الأنظمة الكارتيزية محورين (X وY) أو ثلاثة محاور (X وY وZ). عند استخدام نظام كارتيزي، عادةً ما يكون الحمل معلقًا من المحور الخارجي (Y أو Z). على سبيل المثال، في رافعة XY، يُثبَّت الحمل على المحور Y إما في نهايته أو على مسافة منه، مما يُنشئ ذراع عزم على المحور Y. قد يُحدّ هذا من سعة الحمل، خاصةً عندما يكون للمحور الخارجي شوط طويل جدًا، مما يُنشئ عزمًا كبيرًا على المحاور السفلية الداعمة. تُستخدم هذه الأنظمة في نطاق واسع من التطبيقات، حيث يبلغ الحد الأقصى للشوط على كل محور عادةً مترًا واحدًا أو أقل. تشمل أكثر هذه التطبيقات شيوعًا عمليات الالتقاط والوضع، والتوزيع، والتجميع.
لمعالجة مشكلة عزم الدوران الناتج عن المحاور الخارجية على المحاور الداخلية، تستخدم أنظمة الرافعات الجسرية محورين X، وفي بعض الحالات، محورين Y ومحورين Z. تحتوي الرافعات الجسرية عادةً على ثلاثة محاور: X وY وZ. يقع الحمل على نظام الرافعة الجسرية ضمن مساحة قاعدتها، وتُثبّت الرافعة فوق منطقة العمل. مع ذلك، بالنسبة للأجزاء التي لا يمكن التعامل معها من الأعلى، يمكن تهيئة الرافعات الجسرية للعمل من الأسفل.
تُستخدم أنظمة الرافعات الجسرية في التطبيقات ذات الأشواط الطويلة (أكثر من متر واحد)، ويمكنها نقل حمولات ثقيلة جدًا لا تناسب التصميمات الناتئة. ومن أكثر استخدامات أنظمة الرافعات الجسرية شيوعًا النقل العلوي، مثل نقل مكونات السيارات الكبيرة من محطة إلى أخرى في عملية التجميع.
تُشبه طاولات XY أنظمة الإحداثيات الديكارتية XY في احتوائها على محورين (X وY، كما يوحي اسمها) مُثبتين فوق بعضهما، وعادةً ما يكون شوطها مترًا واحدًا أو أقل. لكن الفرق الرئيسي بين أنظمة الإحداثيات الديكارتية XY وطاولات XY يكمن في كيفية وضع الحمل. فبدلاً من أن يكون الحمل مُعلقًا على محوره، كما هو الحال في نظام الإحداثيات الديكارتية، يكون الحمل على طاولة XY مُتمركزًا دائمًا تقريبًا على المحور Y، دون أن يُحدث الحمل أي عزم يُذكر على هذا المحور.
هنا يبرز دور مبدأ استخدام النظام في التمييز بين أنواع أنظمة المحاور المتعددة المختلفة. تعمل طاولات XY عمومًا ضمن نطاقها المحدد، أي أن الحمل لا يتجاوز المحور Y. وهذا ما يجعلها الأنسب للتطبيقات التي تتطلب وضع الحمل في المستوى الأفقي (XY). ومن الأمثلة الشائعة على ذلك وضع رقاقة أشباه الموصلات للفحص، أو وضع قطعة لإجراء عملية تشغيل. أما التصاميم ذات الإطار المفتوح أو الفتحة المفتوحة، فتتميز بوجود فتحة واضحة في مركز الطاولة. وهذا يسمح باستخدامها في التطبيقات التي تتطلب مرور الضوء أو الأجسام، مثل تطبيقات الفحص بالإضاءة الخلفية وعمليات الإدخال.
نظراً لأن طاولات XY تُستخدم بشكل أساسي في التطبيقات عالية الدقة، فإنّ نظام التوجيه المُفضّل هو منزلقات البكرات المتقاطعة، التي توفر حركة سلسة ومستوية للغاية. وتكون آليات التشغيل عادةً عبارة عن براغي كروية أو محركات خطية، على الرغم من شيوع استخدام براغي الرصاص ذات الخطوة الدقيقة للغاية أيضاً.
عادةً ما يكون المحور الأساسي (X) للروبوت الكارتيزي مدعومًا على طوله بالكامل، بينما يكون المحور Y أو Z ناتئًا. يمكن أن يتضمن تصميم الجسر محورين Y و/أو محورين Z، لزيادة سعة التحميل والصلابة، ولكن السمة المميزة للروبوت الجسري هي محوريه الأساسيين (X). على عكس الأنظمة الكارتيزية، التي تتحمل أحمالًا ناتئة كبيرة، فإن طاولات XY تتحمل أحمالًا ناتئة ضئيلة جدًا على أي من المحورين.
الحالة الخاصة للمراحل
تُعدّ منصات التموضع والطاولات الدوارة من أهمّ العوامل التي تقود التحوّل نحو التصاميم المتكاملة في تطبيقات الحركة. ولنتأمل كيف تستخدم تطبيقات الألياف الضوئية، والاختبار والقياس، وأشباه الموصلات، مثل تجهيزات التجميع، منصات وطاولات دقيقة لتعزيز الإنتاجية والجودة. وبشكلٍ أدق، حفّز تصنيع شاشات العرض المسطحة ظهور منصات حركة أكبر حجماً تعمل بمحركات خطية وتعتمد على محامل هوائية لتحمّل الأحمال. وفي سياقٍ آخر، تُلبّي المنصات التي تعمل بالسيور الحاجة إلى أشواط طويلة، مع تجنّب تحديات دعم براغي الكرات وتكاليف المحركات الخطية.
يُعدّ التصنيع الإضافي قطاعًا آخرًا يشهد نموًا متسارعًا ويعتمد بشكل كبير على منصات تحديد المواقع. ففي هذا القطاع، تتطلب المواد المتطورة باستمرار وتقنيات التشكيل منصات جديدة على جميع مستويات الأداء. تستخدم العديد من الآلات الأساسية المخصصة للصناعات التحويلية منصات ذات محاور متزامنة تعمل بواسطة أحزمة ناقلة. أما التطبيقات الأكثر تطلبًا (مثل البحث والتطوير، والمجالات الطبية، والتصنيع بكميات صغيرة) فتستخدم عادةً منصات تحديد المواقع المزودة ببراغي كروية تعمل بمحركات لتنسيق الحركة. وبالمثل، تستفيد التطبيقات الطبية وأبحاث الحياة من منصات فائقة الدقة توفر أنماط حركة عالية الأداء لم تكن ممكنة قبل عقد من الزمن. وفي هذا السياق، تُعدّ المحركات الكهروإجهادية، والدعامات الخطية المصغرة، والمحركات الترادفية الخشنة والدقيقة خيارات شائعة بشكل متزايد.
تهيمن منصات تحديد المواقع المصممة مسبقًا على قطاع التغليف، إذ غالبًا ما يُجبر هذا القطاع مُكاملِي الأنظمة على الالتزام بجداول تصميم تمنع تصميم وإعداد وظائف متعددة المحاور داخليًا. وبالمثل، يتزايد استخدام منصات تحديد المواقع المصممة حسب الطلب في صناعة أدوات الآلات، كما هو الحال في آلات القطع بالليزر وما شابهها. وتُخصَّص هذه المنصات، بالإضافة إلى منصات تطبيقات التحكم الرقمي بالحاسوب (CNC)، بشكل متزايد لتناسب مهام الحركة المحددة. وهذا يُساعدها على تحقيق معايير ديناميكية بتكلفة أقل ودون عناء إعادة تهيئة أو تعديل الإعدادات القياسية. ويُسهم في هذا النهج الجديد انتشار أدوات البرمجيات التي تُمكّن مُصنِّعي المعدات الأصلية والمستخدمين النهائيين من التلاعب بتكرارات التصميم الأولية ضمن بيئات افتراضية تحتوي على نماذج دقيقة لمكونات المنصات في العالم الحقيقي.
تختلف عملية التجميع. هنا، تتفوق منصات الإحداثيات الكارتيزية شبه المخصصة في عمليات الالتقاط والوضع والفحص باستخدام الرؤية الآلية. الأكثر شيوعًا في هذه الإعدادات هي المحركات الدوارة التقليدية المقترنة بأجهزة تحويل الحركة الدوارة إلى خطية (مثل براغي الكرات) ووحدات تحكم تعوض ديناميكيات النظام لتحقيق دقة تصل إلى بضعة ميكرومترات أو أفضل.
تتنوع تطبيقات صناعة السيارات بشكل كبير. فعلى سبيل المثال، تُشكل مهام تجميع الصفائح المعدنية وهياكل السيارات ذات الحجم الكبير تحديات فريدة، لا يُمكن في بعض الحالات تلبيتها إلا منصات علوية (أو تلك المزودة بمجموعات تروس مسننة). وعلى النقيض من ذلك، غالبًا ما تتخذ المنصات التي تحمل أجهزة فحص للكشف عن خصائص الأجزاء على مستوى النانومتر شكل مجموعات محاور ذات محرك مباشر، يتم تشغيلها بواسطة وحدة تحكم دقيقة تُصحح حتى التقلبات البيئية.
تاريخ النشر: 9 أكتوبر 2026