



Il existe de nombreuses façons de concevoir des systèmes linéaires pour le mouvement selon les axes X, Y et/ou Z (également appelés coordonnées cartésiennes). La terminologie industrielle désignant ces systèmes dépend de l'assemblage des axes, du positionnement de la charge et, dans une certaine mesure, de l'application prévue. Dans de nombreuses applications industrielles, les robots cartésiens et les robots de type portique sont courants. Cependant, pour les applications de précision, les tables XY sont souvent privilégiées en raison de leur structure compacte et rigide, ainsi que de leur grande précision de déplacement et de positionnement.
Les systèmes cartésiens sont constitués de deux ou trois axes : XY, XZ ou XYZ. Ils intègrent souvent un effecteur terminal doté d’une composante rotative pour orienter la charge ou la pièce, mais ils assurent toujours un mouvement linéaire dans au moins deux des trois coordonnées cartésiennes.
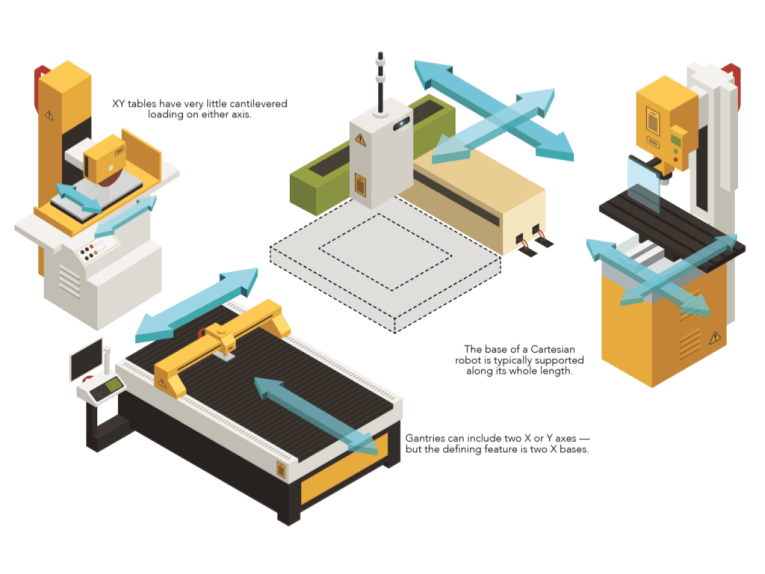
Les systèmes cartésiens peuvent comporter deux axes (X et Y) ou trois axes (X, Y et Z). Dans un système cartésien, la charge est généralement fixée en porte-à-faux à l'axe le plus extérieur (Y ou Z). Par exemple, dans un portique XY, la charge est montée sur l'axe Y, soit à son extrémité, soit à une certaine distance de celui-ci, créant ainsi un bras de levier sur l'axe Y. Ceci peut limiter la capacité de charge, notamment lorsque l'axe le plus extérieur a une course très importante, générant un moment élevé sur les axes inférieurs porteurs. Ces systèmes sont utilisés dans une large gamme d'applications, avec des courses maximales sur chaque axe généralement inférieures ou égales à un mètre. Parmi les applications les plus courantes, on peut citer le prélèvement et le placement, la distribution et l'assemblage.
Pour pallier le problème des moments de charge induits par les axes extérieurs sur les axes intérieurs, les systèmes à portique utilisent deux axes X, et parfois deux axes Y et deux axes Z. Les portiques possèdent presque toujours trois axes : X, Y et Z. La charge sur un système à portique est située à l'intérieur de son emprise au sol, et le portique est monté au-dessus de la zone de travail. Cependant, pour les pièces ne pouvant être manipulées par le haut, les portiques peuvent être configurés pour fonctionner par le bas.
Les portiques sont utilisés pour des applications nécessitant de longues courses (supérieures à un mètre) et peuvent transporter des charges très lourdes incompatibles avec une conception en porte-à-faux. L'une de leurs applications les plus courantes est le transport aérien, notamment pour le déplacement de composants automobiles de grande taille d'un poste à l'autre lors d'une opération d'assemblage.
Les tables XY ressemblent aux systèmes cartésiens XY en ce qu'elles possèdent deux axes (X et Y, comme leur nom l'indique) superposés et ont généralement une course d'un mètre ou moins. Cependant, la principale différence entre les systèmes cartésiens XY et les tables XY réside dans le positionnement de la charge. Au lieu d'être en porte-à-faux, comme dans un système cartésien, la charge sur une table XY est presque toujours centrée sur l'axe Y, sans qu'elle n'y exerce de moment significatif.
C’est le principe d’utilisation du système qui permet de distinguer les différents types de systèmes multiaxes. Les tables XY fonctionnent généralement uniquement dans leur espace au sol, la charge ne dépassant pas l’axe Y. Elles sont donc particulièrement adaptées aux applications nécessitant le positionnement d’une charge dans le plan horizontal (XY). On peut citer comme exemple le positionnement d’une plaquette de semi-conducteur pour inspection ou d’une pièce pour usinage. Les tables dites à cadre ouvert ou à ouverture centrale possèdent une ouverture dégagée au centre. Elles peuvent ainsi être utilisées pour des applications où la lumière ou des objets doivent passer, comme les inspections rétroéclairées et les processus d’insertion.
Les tables XY étant principalement utilisées pour des applications de très haute précision, le guidage privilégié est celui à rouleaux croisés, qui assure un déplacement extrêmement fluide et rectiligne. Les mécanismes d'entraînement sont généralement des vis à billes ou des moteurs linéaires, bien que les vis à billes à pas très fin soient également courantes.
L'axe de base (X) d'un robot cartésien est généralement supporté sur toute sa longueur, tandis que l'axe Y ou Z est en porte-à-faux. Une configuration portique peut comporter deux axes Y et/ou deux axes Z, pour une capacité de charge et une rigidité accrues, mais la caractéristique principale d'un robot portique réside dans ses deux axes de base (X). Contrairement aux systèmes cartésiens, qui présentent des charges en porte-à-faux importantes, les tables XY ne présentent que de très faibles charges en porte-à-faux sur leurs deux axes.
Le cas particulier des étapes
Les platines de positionnement et les plateaux rotatifs sont à l'origine de la transition vers des conceptions intégrées dans les applications de mouvement. Prenons l'exemple des applications de la fibre optique, des tests et mesures, et des semi-conducteurs, notamment les chaînes d'assemblage, qui utilisent toutes des platines et des plateaux de précision pour optimiser la productivité et la qualité. Plus précisément, la fabrication d'écrans plats a engendré des platines de positionnement toujours plus grandes, actionnées par des moteurs linéaires et supportant la charge par des coussins d'air. Par ailleurs, les platines à courroie répondent au besoin de longues courses tout en s'affranchissant des contraintes liées aux vis à billes et du coût des moteurs linéaires.
Un autre secteur en pleine croissance qui utilise des platines de positionnement est la fabrication additive. Dans ce domaine, l'amélioration constante des matériaux et des techniques de stratification exige de nouvelles platines pour tous les niveaux de performance. De nombreuses machines de base destinées aux makers utilisent des platines à axes synchrones entraînés par courroie. Les applications plus exigeantes (telles que la recherche et le prototypage, le secteur médical et la production en petites séries) utilisent couramment des platines de positionnement à vis à billes motorisées pour coordonner les mouvements. De même, les applications médicales et de recherche en sciences de la vie utilisent des platines ultra-précises qui permettent d'atteindre des profils de mouvement impossibles à réaliser il y a dix ans. Dans ce contexte, les moteurs piézoélectriques, les supports linéaires miniatures et les actionneurs tandem à déplacement grossier et fin sont des options de plus en plus courantes.
Les platines de positionnement préfabriquées dominent le secteur de l'emballage, car ce secteur impose souvent aux intégrateurs de respecter des délais de conception qui les empêchent de concevoir et de configurer en interne des fonctions multi-axes. De même, l'industrie des machines-outils utilise de plus en plus de platines de positionnement sur mesure, notamment pour la découpe laser et les machines similaires. Ces platines, ainsi que celles destinées aux applications CNC, sont de plus en plus personnalisées pour répondre à des besoins de mouvement spécifiques. Cela leur permet de gérer des paramètres dynamiques à moindre coût et sans avoir à modifier ou à adapter des configurations standard. Cette nouvelle approche est facilitée par la prolifération de logiciels qui permettent aux équipementiers et aux utilisateurs finaux de manipuler les premières itérations de conception dans des environnements virtuels comportant des modèles précis des composants réels des platines.
L'assemblage est différent. Dans ce cas, les platines cartésiennes semi-personnalisées excellent dans les opérations de prélèvement et de placement ainsi que dans le contrôle par vision industrielle. Ces configurations utilisent plus fréquemment des moteurs rotatifs classiques associés à des dispositifs de conversion roto-linéaire (vis à billes, par exemple) et à des contrôleurs qui compensent la dynamique du système pour atteindre une précision de quelques micromètres, voire meilleure.
Les applications automobiles sont extrêmement variées. Par exemple, les opérations de grande envergure liées à la tôlerie et à l'assemblage de carrosserie présentent des défis uniques que seules les plateformes suspendues (ou celles équipées d'un système à crémaillère) peuvent relever dans certains cas. À l'opposé, les plateformes intégrant des instruments de contrôle permettant de détecter les caractéristiques des pièces à l'échelle nanométrique sont souvent constituées d'axes à entraînement direct pilotés par un contrôleur de précision qui corrige même les variations environnementales.
Date de publication : 9 octobre 2026