



Es gibt viele Möglichkeiten, lineare Systeme für Bewegungen in X-, Y- und/oder Z-Richtung – auch kartesische Koordinaten genannt – zu konstruieren. Die branchenüblichen Bezeichnungen für diese Systeme hängen von der Anordnung der Achsen, der Position der Last und (bis zu einem gewissen Grad) dem Anwendungszweck ab. In vielen industriellen Anwendungen sind kartesische Roboter und Portalroboter weit verbreitet. Bei Präzisionsanwendungen hingegen sind XY-Tische aufgrund ihrer kompakten, stabilen Bauweise und der sehr hohen Verfahr- und Positioniergenauigkeit oft die bessere Wahl.
Kartesische Systeme bestehen aus zwei oder drei Achsen – XY, XZ oder XYZ. Sie beinhalten oft einen Endeffektor mit einer Drehkomponente zur Ausrichtung der Last oder des Werkstücks, ermöglichen aber immer eine lineare Bewegung in mindestens zwei der drei kartesischen Koordinaten.
Kartesische Systeme können zwei (X und Y) oder drei Achsen (X, Y und Z) umfassen. Bei Verwendung eines kartesischen Systems wird die Last üblicherweise an der äußersten Achse (Y oder Z) einseitig befestigt. Beispielsweise wird bei einem XY-Portal die Last an der Y-Achse entweder am Achsenende oder in einem bestimmten Abstand montiert, wodurch ein Hebelarm auf der Y-Achse entsteht. Dies kann die Tragfähigkeit einschränken, insbesondere wenn die äußerste Achse einen sehr langen Hub aufweist und dadurch ein großes Drehmoment auf die darunter liegenden, tragenden Achsen wirkt. Solche Systeme werden in einer Vielzahl von Anwendungen eingesetzt, wobei die maximalen Hublängen pro Achse typischerweise einen Meter oder weniger betragen. Zu den häufigsten Anwendungen zählen Bestückung, Dosieren und Montage.
Um das Problem der Momentenbelastung der inneren Achsen durch äußere Achsen zu lösen, verwenden Portalsysteme zwei X-Achsen und in manchen Fällen zwei Y- und zwei Z-Achsen. Portale verfügen fast immer über drei Achsen – X, Y und Z. Die Last eines Portalsystems befindet sich innerhalb der Grundfläche des Portals, und das Portal ist über dem Arbeitsbereich montiert. Für Teile, die nicht von oben gehandhabt werden können, lassen sich Portale jedoch auch für den Betrieb von unten konfigurieren.
Portalsysteme werden bei Anwendungen mit großen Hüben (über einen Meter) eingesetzt und können sehr schwere Lasten transportieren, die für eine freitragende Konstruktion ungeeignet sind. Eine der häufigsten Anwendungen von Portalsystemen ist der Transport von Lasten über Kopf, beispielsweise der Transport großer Automobilbauteile von einer Station zur anderen in einem Montageprozess.
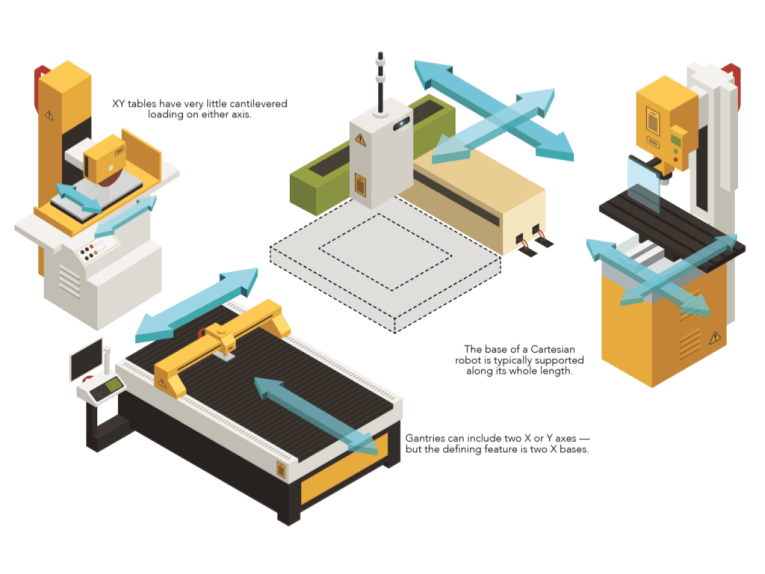
XY-Tische ähneln kartesischen XY-Systemen insofern, als sie zwei übereinander angeordnete Achsen (X und Y, wie der Name schon sagt) besitzen und typischerweise einen Hub von einem Meter oder weniger aufweisen. Der entscheidende Unterschied zwischen kartesischen XY-Systemen und XY-Tischen liegt jedoch in der Positionierung der Last. Anstatt wie in einem kartesischen System freitragend zu sein, ist die Last auf einem XY-Tisch fast immer mittig auf der Y-Achse angeordnet, sodass kein nennenswertes Drehmoment auf der Y-Achse durch die Last erzeugt wird.
Hier zeigt sich, wie das Systemprinzip funktioniert und wie sich die verschiedenen Arten von Mehrachsensystemen unterscheiden. XY-Tische arbeiten in der Regel nur innerhalb ihrer eigenen Grundfläche, d. h. die Last ragt nicht über die Y-Achse hinaus. Daher eignen sie sich am besten für Anwendungen, bei denen eine Last in der horizontalen Ebene (XY) positioniert werden muss. Typische Beispiele sind die Positionierung eines Halbleiterwafers zur Inspektion oder eines Werkstücks für einen Bearbeitungsvorgang. Tische mit offenem Rahmen oder offener Apertur weisen eine freie Öffnung in der Tischmitte auf. Dadurch können sie in Anwendungen eingesetzt werden, bei denen Licht oder Objekte hindurchtreten müssen, wie z. B. bei der Hinterleuchtung und bei Bestückungsprozessen.
Da XY-Tische vorwiegend für Anwendungen mit sehr hoher Präzision eingesetzt werden, sind Kreuzrollenführungen die bevorzugte Wahl, da sie einen extrem gleichmäßigen und ebenen Lauf gewährleisten. Als Antriebsmechanismen dienen typischerweise Kugelgewindetriebe oder Linearmotoren, wobei auch Feingewindespindeln gängig sind.
Die Basisachse (X-Achse) eines kartesischen Roboters ist in der Regel über ihre gesamte Länge gelagert, während die Y- oder Z-Achse freitragend ist. Eine Portalkonfiguration kann zur Erhöhung der Tragfähigkeit und Steifigkeit zwei Y- und/oder zwei Z-Achsen aufweisen, das charakteristische Merkmal eines Portalroboters sind jedoch seine zwei Basisachsen (X-Achsen). Im Gegensatz zu kartesischen Systemen, die erhebliche freitragende Lasten aufweisen, ist die freitragende Belastung bei XY-Tischen auf beiden Achsen sehr gering.
Der Sonderfall der Stufen
Positioniertische und Drehtische treiben die Entwicklung hin zu integrierten Systemen in Bewegungsanwendungen voran. Man denke nur an die Anwendungen in der Glasfasertechnik, der Messtechnik und der Halbleiterindustrie, beispielsweise in Montageanlagen, die alle Präzisionstische und -plattformen nutzen, um Durchsatz und Qualität zu steigern. Insbesondere die Herstellung von Flachbildschirmen hat immer größere Positioniertische mit Linearmotorantrieb und Luftlagerung zur Folge gehabt. Riemengetriebene Positioniertische hingegen erfüllen den Bedarf an langen Hüben, vermeiden aber die Probleme der Kugelgewindetriebe und die Kosten von Linearmotoren.
Ein weiterer Wachstumsmarkt, der Positioniertische nutzt, ist die additive Fertigung. Hier erfordern stetig verbesserte Materialien und Laminiertechniken neue Positioniertische für alle Leistungsstufen. Viele einfache Maker-Maschinen verwenden Positioniertische mit synchronen, riemengetriebenen Achsen. Anspruchsvollere Anwendungen (wie Forschung und Prototypenbau, Medizintechnik und Kleinserienfertigung) nutzen üblicherweise Positioniertische mit motorgetriebenen Kugelgewindetrieben zur Bewegungssteuerung. Ebenso kommen in der Medizin und der Lebensforschung hochpräzise Positioniertische zum Einsatz, die Bewegungsprofile ermöglichen, die vor zehn Jahren noch undenkbar waren. Hier werden Piezomotoren, miniaturisierte Linearführungen und Tandemaktuatoren mit Grob- und Feinverstellung immer häufiger eingesetzt.
Vorgefertigte Positioniertische dominieren die Verpackungsindustrie, da Integratoren hier oft gezwungen sind, Designvorgaben einzuhalten, die die Entwicklung und Einrichtung mehrachsiger Funktionen im eigenen Haus ausschließen. Auch die Werkzeugmaschinenindustrie setzt vermehrt auf kundenspezifische Positioniertische – beispielsweise beim Laserschneiden und ähnlichen Maschinen. Diese und die Positioniertische für CNC-Anwendungen werden zunehmend an spezifische Bewegungsaufgaben angepasst. Dadurch lassen sich dynamische Parameter kostengünstiger und ohne den Aufwand einer Umstrukturierung oder Nachrüstung von Standardkonfigurationen realisieren. Unterstützt wird dieser neue Ansatz durch die zunehmende Verbreitung von Softwaretools, mit denen OEMs und Endanwender erste Designiterationen in virtuellen Umgebungen mit präzisen Modellen realer Positioniertischkomponenten bearbeiten können.
Die Montage ist anders. Hier eignen sich halbkundenspezifische kartesische Positioniertische hervorragend für die Bestückung und Inspektion mittels Bildverarbeitung. Typischer in diesen Setups sind herkömmliche Rotationsmotoren in Kombination mit Dreh-Linear-Wandlern (z. B. Kugelgewindetrieben) und Steuerungen, die die Systemdynamik kompensieren, um eine Genauigkeit von wenigen Mikrometern oder besser zu erreichen.
Die Anwendungsbereiche in der Automobilindustrie sind sehr vielfältig. Beispielsweise stellen die umfangreichen Blechbearbeitungs- und Karosseriemontageaufgaben besondere Herausforderungen dar, die in manchen Fällen nur mit Obertischsystemen (oder solchen mit Zahnstangenantrieb) bewältigt werden können. Am anderen Ende des Spektrums befinden sich Tischsysteme, die Inspektionsinstrumente zur Erkennung von Bauteilmerkmalen im Nanometerbereich tragen. Diese bestehen häufig aus direkt angetriebenen Achsenbaugruppen, die von einer Präzisionssteuerung gesteuert werden, welche sogar Umwelteinflüsse kompensiert.
Veröffentlichungsdatum: 09.10.2026